明确测量点和参考坐标
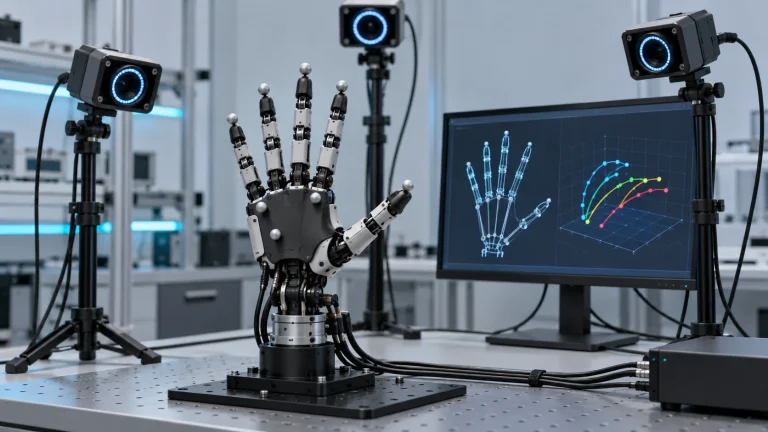
先确定末端工具点、法兰、机身还是其他目标。刚体目标到工具中心的变换需要独立建立,不能把标记中心直接当作任意工具点。
项目目标
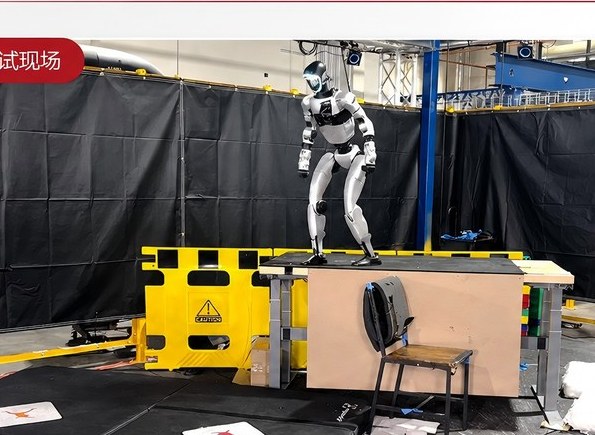
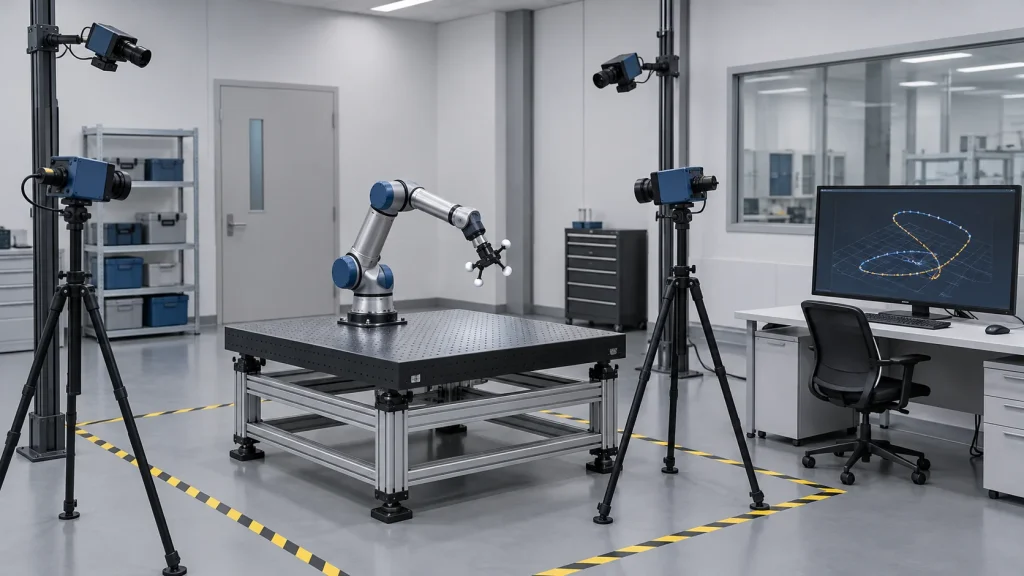
控制器指令、编码器反馈和外部测量代表不同的信息来源。方案重点是将实际观察到的运动放入明确的参考坐标和时间轴,再与指令或参考轨迹比较。测量结果用于研发验证,不直接替代机器人自身控制与安全系统。
重点说明
先确定末端工具点、法兰、机身还是其他目标。刚体目标到工具中心的变换需要独立建立,不能把标记中心直接当作任意工具点。
根据目标组件与几何配置取得可用的运动数据。平移误差、旋转误差和重复性分别分析,并说明坐标系、单位和姿态表达。
将外部采集与控制器日志关联,检查时钟偏移和采集到交付的延迟。相同采样率并不等于数据已经同步。
记录试次条件、有效性、缺失段及滤波设置。计算速度、加速度或轨迹偏差时保留处理方法,避免将平滑后的曲线误当作未经处理的实测结果。
工作流程
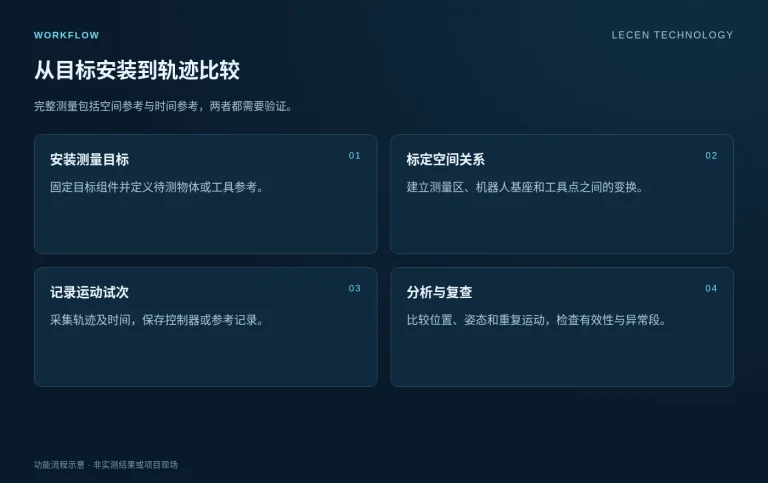
完整测量包括空间参考与时间参考,两者都需要验证。
固定目标组件并定义待测物体或工具参考。
建立测量区、机器人基座和工具点之间的变换。
采集轨迹及时间,保存控制器或参考记录。
比较位置、姿态和重复运动,检查有效性与异常段。
配置与接入
直线、曲线、不同方向和速度范围应覆盖真实实验需求,不以单个静止点代替动态评估。
列出测量点、路径、速度、空间范围与预期误差口径。
规划多视角、标记安装和遮挡处理,确认机械运动不会影响固定。
定义坐标变换、时间戳、日志关联和数据有效性。
保存原始观测、参考数据、处理设置和结果,形成可复查报告。
技术配置
| 测量对象 | 末端工具、法兰、机身或选定运动部件 |
|---|---|
| 空间参考 | 测量坐标、机器人基座与工具参考变换 |
| 数据类型 | 位置轨迹;姿态按目标配置与观测确定 |
| 时间记录 | 采集时间、试次标识及控制器记录关联 |
| 分析口径 | 路径偏差、重复性、动态过程和数据有效性 |
| 交付记录 | 安装与标定方法、原始数据、分析配置及试次结果 |
应用场景
比较执行轨迹与参考路径,观察不同速度和负载条件下的变化。
在相同测试任务下比较不同机构配置或控制参数的外部运动表现。
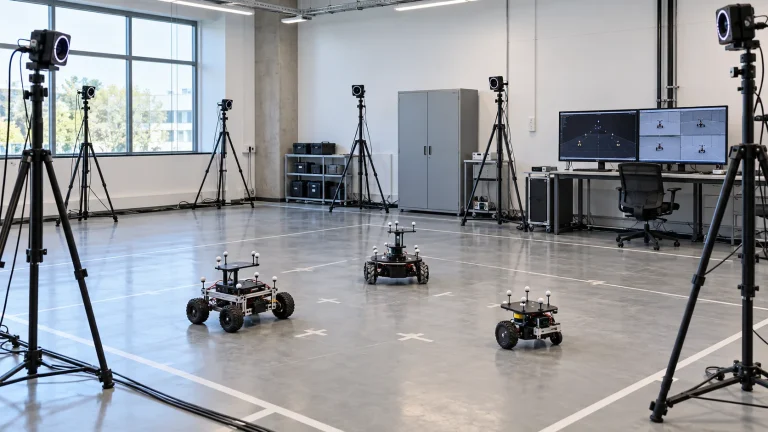
围绕可观测测试区域评估机身轨迹和参考位置,不把图像轨迹等同于真实距离。
FAQ
编码器及控制器提供机器人内部记录;外部系统从独立观测位置获取运动。比较前应先统一测量点、坐标和时间。
不一定。二者通常有固定空间关系,需要通过相应方法建立和验证工具变换。
不是。精度、采样率、端到端延迟、遮挡和标定是不同指标,需按测试条件分别评价。
本方案定位外部测量与测试。用于控制需要另行评估实时链路、有效性处理及安全联锁,不能把测量系统作为安全控制的替代。
应先明确标准版本、测试方法、仪器条件和报告要求,并由对应试验结果支持;方案名称本身不构成认证。
项目沟通
型号、工作空间、待测点、目标安装位置和负载。
路径、速度、重复次数及参考数据。
坐标、时间、数据格式、误差评价和报告用途。
联系乐呈
明确测量对象、工作范围、动作速度和所需输出,便于讨论观测方式与验证步骤。