按测量对象设计采集
分别定义各指尖、指节与手部参考系。需要关节角度时,还需建立相应几何或运动学模型;只看到指尖轨迹,并不等于所有关节角度都已被直接测得。
项目目标
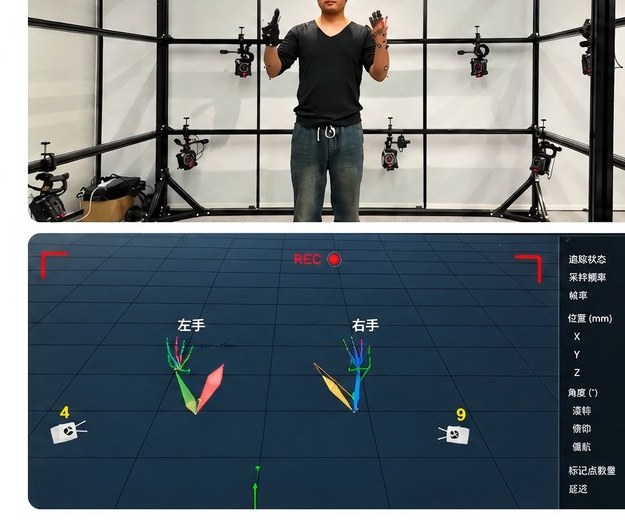
手部动作包含刚体运动和多个关节变化,不能用一个手背目标代替全部手指数据。方案先定义测量对象:指尖位置、指节运动、手部整体姿态或关节角度;再决定标记布置、相机视角、标定模型和结果验证。
重点说明
分别定义各指尖、指节与手部参考系。需要关节角度时,还需建立相应几何或运动学模型;只看到指尖轨迹,并不等于所有关节角度都已被直接测得。
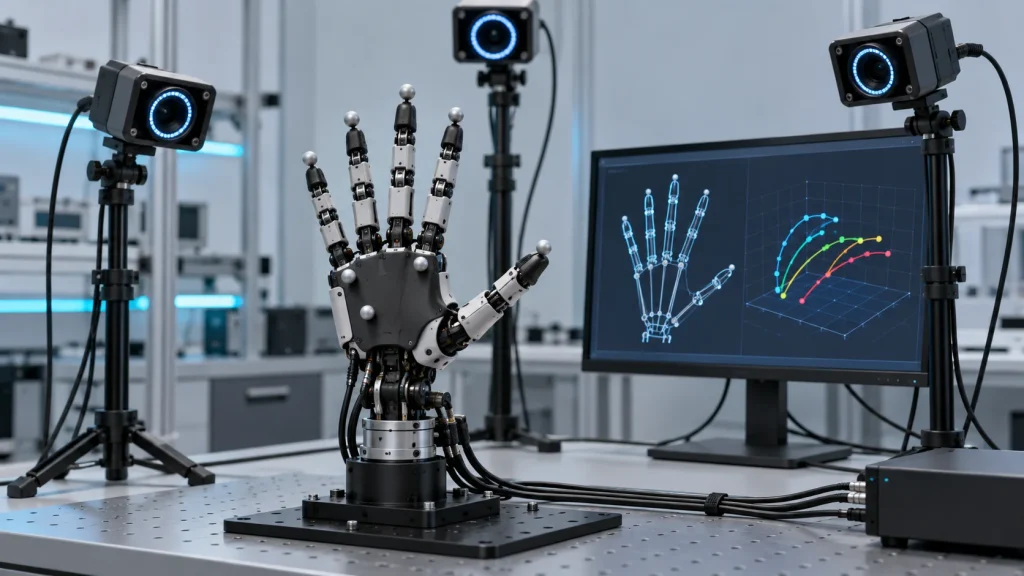
围绕抓取区域安排多视角观察,检查捏合、握拳和物体接触时的可见性。标记尺寸、间距与固定方式要兼顾可识别性和对动作的影响。
将目标命名、时间戳、试次、样品和任务条件整理成统一记录。需要与力、触觉或控制器数据比较时,先定义各系统的时间关联方式。
按相同动作与参考条件记录轨迹、有效帧和异常片段。速度或角度等派生结果应保留计算方法,使不同测试的结果能够解释和复查。
工作流程
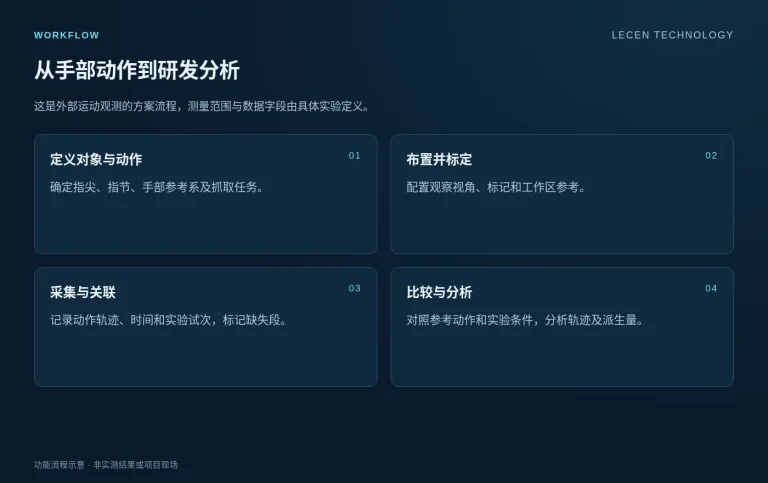
这是外部运动观测的方案流程,测量范围与数据字段由具体实验定义。
确定指尖、指节、手部参考系及抓取任务。
配置观察视角、标记和工作区参考。
记录动作轨迹、时间和实验试次,标记缺失段。
对照参考动作和实验条件,分析轨迹及派生量。
配置与接入
先在代表性动作和抓取物上证明可观测性,再扩展关节数量、动作范围或实验任务。
明确测位置还是角度、目标数量、动作速度、空间范围和允许误差。
检查每个目标在捏合、接触和交叉动作中的可见性。
确定坐标原点、单位、手部参考及需要的角度计算模型。
比较重复动作,检查缺失、误关联、时序及处理方法,形成实验记录。
技术配置
| 测量对象 | 指尖、指节或手部参考目标,逐项定义 |
|---|---|
| 输出规划 | 位置轨迹;姿态与角度依目标几何和模型确定 |
| 采集规划 | 观察相机、标记、标定组件与记录工作站 |
| 时间关联 | 采集时间戳及外部实验数据的对时方式 |
| 误差评估 | 在规定空间、速度、光照和目标配置下测试 |
| 成果组织 | 试次记录、轨迹、有效性标记、分析方法与可视化 |
应用场景
比较不同指节结构或抓取动作的运动范围与轨迹表现。
将示教动作与机器人执行结果按坐标和时间进行对照。
结合不同物体与任务条件,观察接触前后的运动变化。
FAQ
不能。手部整体位姿与指节动作是不同的观测量。需要按具体关节或指尖定义目标和采集方式。
通常还需要几何或运动学模型及足够的观测。某些姿态可能不可唯一确定,应在方案中说明可观测量与计算假设。
不会。缺失观测、插值和模型估计应明确区分,保留有效性标记,避免把补点数据当作直接测量。
光学运动数据不等于力或触觉数据。需要相应传感器及时间关联,再把不同来源用于联合分析。
先明确目标大小、动作速度、工作体积与误差要求,再选择设备并进行代表性测试,不用单个宣传指标代替完整评估。
项目沟通
灵巧手结构、尺寸、需要观察的目标与抓取物。
数据类型、动作速度、工作范围和误差目标。
视频、力/触觉或控制器日志的格式与时间需求。
联系乐呈
明确测量对象、工作范围、动作速度和所需输出,便于讨论观测方式与验证步骤。