统一目标与坐标参考
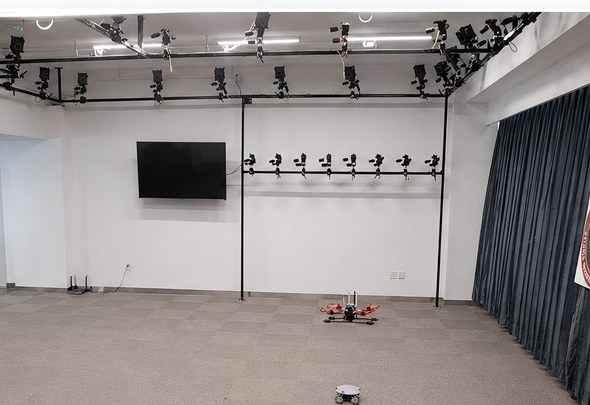
为每个智能体定义稳定标识和参考位置,明确位置、姿态与机体坐标的关系。各目标通过同一标定空间形成可比较的数据。
项目目标
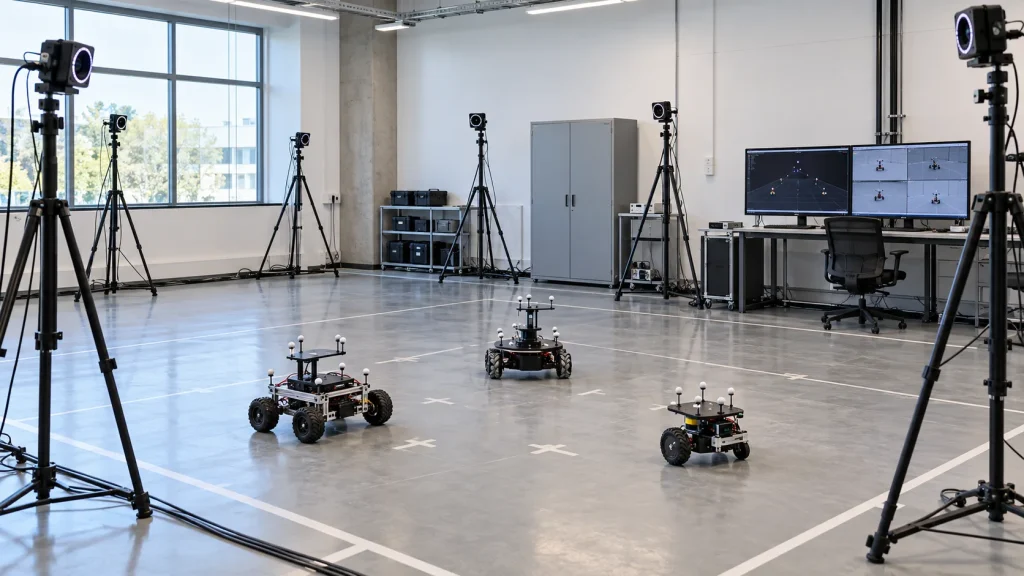
多个目标同时出现时,问题不仅是能否看到目标,还包括编号是否稳定、交叉运动是否误关联,以及不同数据流是否在同一时刻比较。方案将目标定义、可观测区域和数据有效性作为基础,不用传感器标称目标数代替现场并发验证。
重点说明
为每个智能体定义稳定标识和参考位置,明确位置、姿态与机体坐标的关系。各目标通过同一标定空间形成可比较的数据。
检查近距离交会、队形变化及目标相似外观造成的误关联。传感器视角、目标几何和实际运动范围需要共同规划。
为观测保留时间戳和状态,明确有效、缺失与估计数据。跨目标比较距离或队形时,先检查时间对齐,避免把不同时间的样本混在一起。
按任务比较相对距离、路径交会、队形变化和重复试次,保存原始轨迹与处理方法。数据可按项目规划导出或接入研究工具,具体接口另行匹配。
工作流程
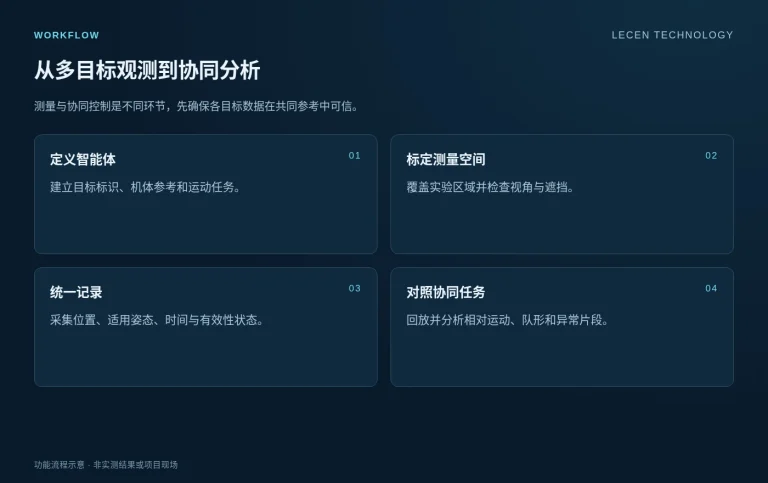
测量与协同控制是不同环节,先确保各目标数据在共同参考中可信。
建立目标标识、机体参考和运动任务。
覆盖实验区域并检查视角与遮挡。
采集位置、适用姿态、时间与有效性状态。
回放并分析相对运动、队形和异常片段。
配置与接入
先逐个验证目标定义,再增加数量和动作复杂度,记录实际可用条件。
确定目标数量、尺寸、速度、活动区域和所需数据。
布置观察视角、目标组件和统一坐标参考。
检查时间戳、延迟、更新方式和缺失标记。
覆盖目标交会、队形变化、进出区域和信号恢复,形成实验记录。
技术配置
| 对象类型 | 实验区内移动机器人或其他明确运动目标 |
|---|---|
| 空间参考 | 统一坐标、单位、原点与各机体参考 |
| 目标数据 | 标识、位置、适用姿态、时间和有效性 |
| 并发规划 | 按目标尺寸、速度、遮挡与场地进行实测 |
| 分析方向 | 相对运动、路径、队形与重复试次 |
| 系统配合 | 按研究工具与控制器日志选择数据交换方式 |
应用场景
观察多个移动平台的相对位置和路径交会,为算法比较提供记录。
在受控实验空间内测试队形变化与目标关联,结合独立安全措施运行。
比较不同策略下的群体路径、时间关系和异常片段。
FAQ
不能。目标尺寸、标识方式、速度、遮挡和空间布局都会影响实际表现,应以代表性并发实验确定。
需要检查各采集、传输和接收环节的时间定义及对齐方式,相同频率并不等于同时观测。
保留缺失或估计状态,评估恢复后的编号和轨迹关联。不要把插值段显示为真实观测而不作区分。
本方案关注定位测量与实验分析。编队控制、导航和安全避障由相应控制系统承担,数据接入需单独验证。
不能直接推广。光照、天气、距离、遮挡和目标布置发生变化时,应重新评估观测方式与测试条件。
项目沟通
数量、尺寸、目标安装条件和运动速度。
平面图、边界、遮挡、光照及独立安全措施。
坐标、时间、接口、试次和需要比较的指标。
联系乐呈
明确测量对象、工作范围、动作速度和所需输出,便于讨论观测方式与验证步骤。