多目标空间追踪
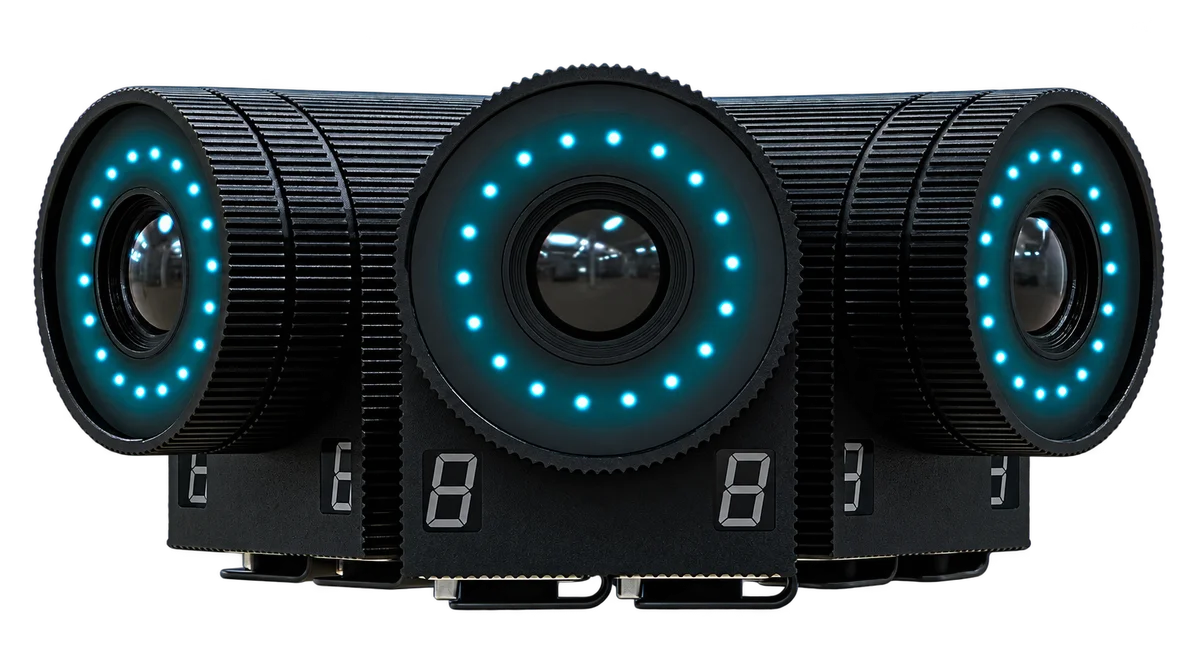
使用多个红外观察视角定位场景中的目标,将目标标识、位置及对应配置提供给制作系统。摄影机与道具可围绕同一个场景原点布置。
产品概述
同一场景中的摄影机、主持人和道具可能同时运动。Follower 将目标放在共同坐标下观测,再映射到渲染场景中的虚拟对象,减少不同追踪来源反复配准的工作。摄影机、道具和人体骨骼分别使用适合的目标组件,按节目或动作采集任务组织数据。
重点说明
使用多个红外观察视角定位场景中的目标,将目标标识、位置及对应配置提供给制作系统。摄影机与道具可围绕同一个场景原点布置。
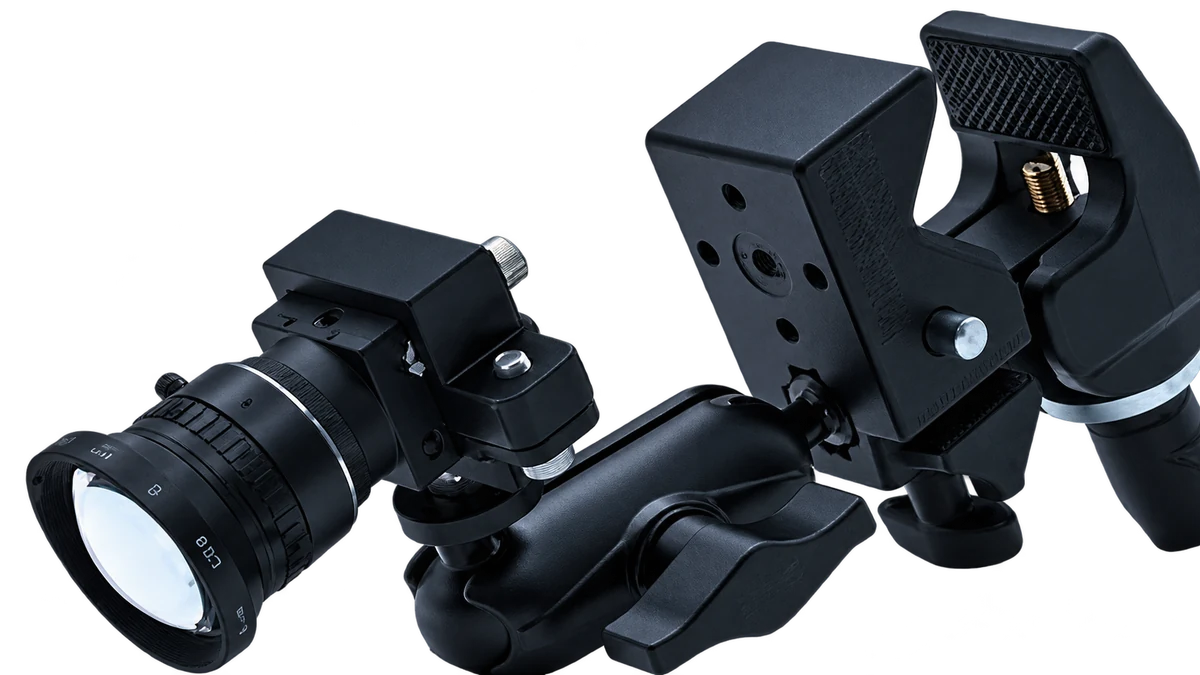
Spyder 模块面向摄影机跟踪,MiniBeacon 用于配置道具或人物位置目标,Follower Pen 用于空间绘制与互动。根据对象类型选择组件和数据映射。
采用相应 Follower Suit 和标记配置采集人体动作,将关节运动用于虚拟角色或实时表演流程。骨骼定义与接收端角色映射在项目中共同设置。
将目标运动对应到虚拟对象的位置或姿态,支持物件锚定、空间绘制与节目互动设计。数据接口、坐标方向和目标关系与实际制作平台配套配置。
工作流程
观察摄像头从不同位置采集跟踪目标,系统进行识别和空间计算,再将各目标与渲染端的摄影机或对象关联。具体捕捉方式取决于选用的目标组件。
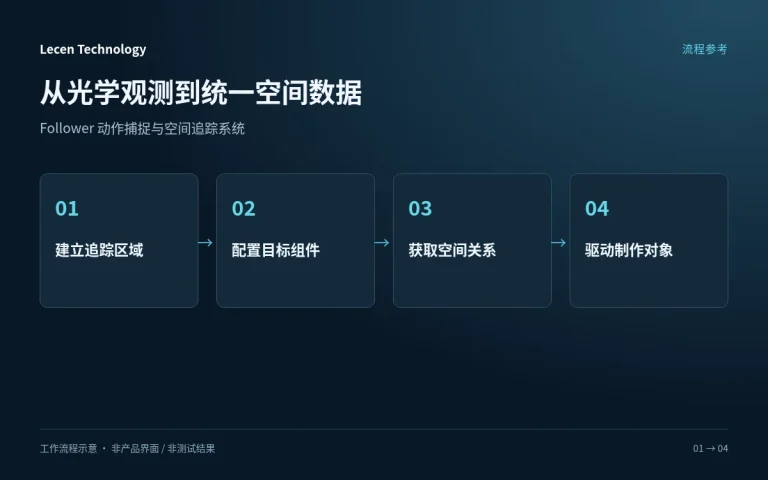
布置红外观察摄像头并完成空间标定。
为摄影机、道具或人体任务配置对应组件。
识别目标并计算可用的位置与姿态信息。
把目标数据映射到虚拟摄影机、道具和互动逻辑。
配置与接入
配置前先列清目标类型及数量,再讨论观察摄像头、空间和软件连接。
区分摄影机跟踪、人物位置、道具姿态和骨骼捕捉,并列出同时工作的目标。
结合棚高、布景、遮挡和动作路线布置观察摄像头,检查极端姿态下的可见性。
确认跟踪组件的机械固定、供电和识别关系,在接收端按目标建立对应对象。
同时运行多机位、人物交叉和道具交接,检查丢失与恢复后的画面表现。
技术配置
| 系统方式 | 多视角红外光学追踪 |
|---|---|
| 跟踪对象 | 摄影机、人物、道具 |
| 数据内容 | 位置;姿态依对应组件与目标配置 |
| 观察端 | 按工作体积与遮挡配置红外观察摄像头 |
| 目标端 | 按任务选择摄影机模块、信标及互动工具 |
| 人体骨骼 | 采用相应Follower Suit与标记配置 |
| 制作连接 | 按现有渲染平台配置目标与坐标映射 |
应用场景
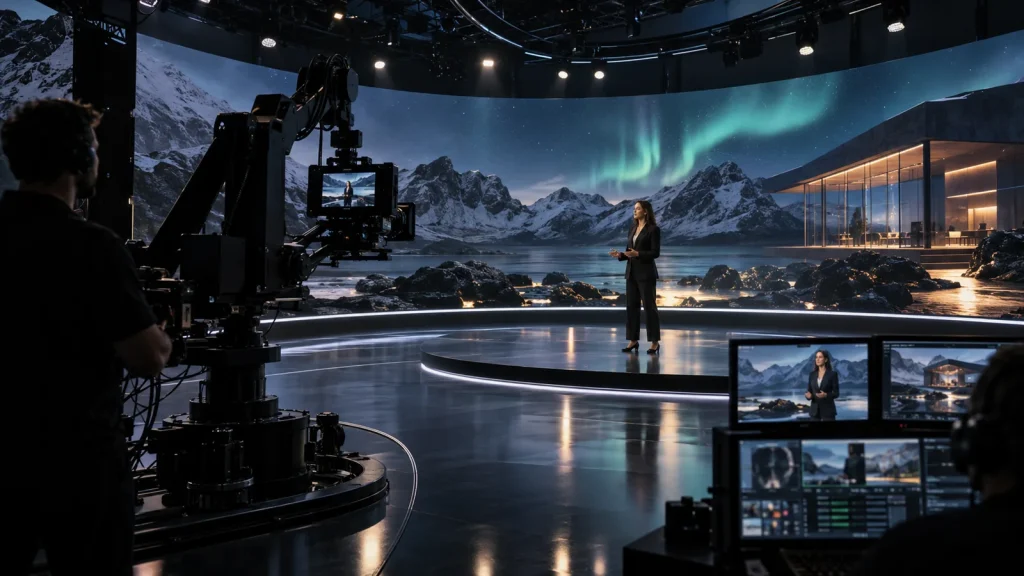
让机位与人物在同一空间中配合,适用于镜头切换频繁、节目走位较多的制作流程。
为讲解道具建立跟踪关系,使虚拟对象随真实物件移动,支持可排练的演示设计。
针对人物表演选择对应人体捕捉配置,并在统一空间内检查演员、道具和摄影机关系。
工程选型
分别列出摄影机、道具、互动笔和表演者所需的位置、姿态或骨骼数据,再核对 Spyder、MiniBeacon、Follower Pen 或 Suit 的实际配置。单个位置目标不能自动等同于完整刚体姿态或人体骨骼。
提供目标的最高最低位置、运动速度、相互遮挡和出入区域,安排多视角观察及可维护的安装点。地面范围相同,桌面道具、举手动作和移动摄影机对可见性的要求也可能不同。
为每个目标约定标识、坐标方向、单位、安装偏移和接收对象。摄影机另需镜头映射,人体另需骨骼与角色重定向;统一空间参照并不自动解决视频延迟、角色比例或所有平台接口问题。
道具测试旋转和抓握遮挡,摄影机测试近远景锚点,人体测试转身、下蹲与交叉动作。分别记录位置、姿态或骨骼异常,不用一种目标的演示结果替代其他组件的验收。
在约定数量下同时运行各目标,演练相互接近、离开区域及重新进入。检查目标是否接错虚拟对象、恢复时是否跳变,保存原始记录或可回查的接收日志,明确失踪目标的显示策略。
由现场人员按交付流程复现空间原点和目标安装关系;如包含骨骼捕捉,再验证角色比例、关节映射和动作回放。交付组件清单、目标表、标定记录及接收平台版本,并列明未测试区域。
FAQ
先定义目标和所需数据。摄影机使用对应跟踪模块,道具按位置或姿态任务配置目标组件,完整人体动作采用相应捕捉服与标记方案。
位置描述目标所在地点,姿态描述方向。需要物体转动信息时,应采用能提供所需姿态的目标组件和几何配置,而不是仅记录一个位置点。
根据工作体积、棚高、目标运动和布景遮挡确定视角重叠与安装点,确保关键动作能被足够视角观测。
前者提供人物或指定目标的空间位置;后者建立多个身体标记与骨骼关节的对应,需要专门的人体捕捉配置。
提供平台版本、目标类型和需要的位置或姿态数据,确认接口、坐标、角色映射和时间关系,再用实际节目或动作样例联调。
不是。应按每类对象的数量和数据要求列出目标组件、观察端、处理资源及软件许可。产品系列能力不能作为标准包装清单或并发容量承诺。
不能将媒体制作跟踪直接视为计量认证或安全级定位。此类用途需要另行定义精度、校准溯源、失效行为和专业评估;制作与互动工作流的验收不能替代其他用途的验证。
Follower 及 Spyder、MiniBeacon、Follower Pen、Follower Suit 配套组件属于 stYpe 产品体系。供货组件与乐呈的空间规划、集成和制作端映射范围须按项目确认;制作跟踪能力不等于计量认证或安全等级。
以上资料用于解释技术原理与实施条件;具体能力以对应供货版本、项目配置和确认的测试为准。
项目沟通
区分摄影机、道具、人体位置与骨骼捕捉。
逐个目标说明位置、姿态或关节数据需求。
检查布景遮挡、目标重现和快速动作。
联系乐呈
提供空间布局、目标类型和典型动作,确定观察摄像头、目标组件及渲染平台接入方式。