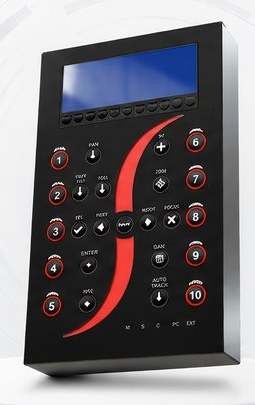
摇臂结构适配
在关键运动部位安装适配传感器,将原有摇臂、云台和镜头纳入跟踪链路。配置依据实际结构确定,兼顾安装牢固度、运动范围和摄影操作空间。
产品概述
摇臂镜头由多个运动关节共同形成。StypeKit 将关节读数与臂长、云台和摄影机安装关系结合,求得用于场景渲染的机位信息。系统以机械传感和设备几何为基础,适合将已有摇臂纳入虚拟制作,也便于围绕固定设备结构建立可重复的项目配置。
重点说明
在关键运动部位安装适配传感器,将原有摇臂、云台和镜头纳入跟踪链路。配置依据实际结构确定,兼顾安装牢固度、运动范围和摄影操作空间。
输出位置、姿态以及配置的变焦、对焦信息,并可结合轨道行程数据。渲染端据此还原摇臂运动中的视点变化,使虚拟图形随组合运动更新。
通过编码器读数和几何模型计算机位,无需依赖棚顶光学标记进行该套件的跟踪。调试重点是关节方向、机械尺寸、安装偏移和镜头映射。
在适配的云台及镜头控制配置中使用自动瞄准和对焦功能,帮助操作者在摆臂过程中保持目标构图。跟踪输出与设备控制分别按接口配置。
工作流程
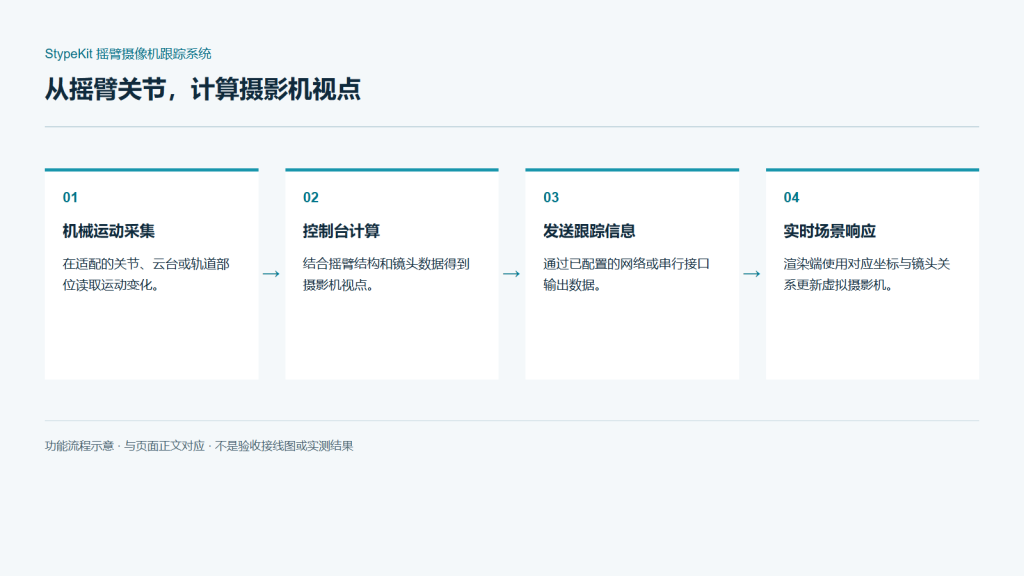
传感器读取摇臂及云台各运动部位的变化,控制台结合设备几何关系计算机位,再把机位与镜头数据送入渲染端。摇臂负责摄影机实际运动,跟踪系统负责测量,两者与虚拟场景坐标共同决定最终画面的透视匹配。
在适配的关节、云台或轨道部位读取运动变化。
结合摇臂结构和镜头数据得到摄影机视点。
通过已配置的网络或串行接口输出数据。
渲染端使用对应坐标与镜头关系更新虚拟摄影机。
配置与接入
摇臂项目应先核对机械结构,再确定跟踪和控制配置。固定臂长、伸缩结构、云台轴数和轨道移动会影响安装方式与测量内容,建议在方案阶段提供完整设备信息。
提供品牌型号、臂长、是否伸缩、云台型号与控制方式,说明是否安装在轨道上。现场照片有助于确定传感器、支架和控制台的安装位置。
按适配方案固定传感器,检查运动全程的线缆余量与机械干涉;连接镜头数据或外置编码器,确认读数方向和有效范围。
完成摇臂几何、机位偏移及镜头配置,定义与虚拟场景的坐标关系。更换臂长、云台或摄影机安装位置后,重新复核相应设置。
测试升降、平摇、俯仰、变焦和配置中的轨道行程,再检查组合运动。将跟踪时序、视频制式与图文输出放在同一轮镜头联调中验证。
技术配置
| 跟踪形式 | 机械式摇臂跟踪 |
|---|---|
| 位置与姿态 | X / Y / Z;Pan / Tilt / Roll |
| 镜头数据 | Zoom / Focus |
| 轨道数据 | 可结合轨道行程测量配置 |
| 数据输出 | Ethernet UDP / RS-422 |
| 协议 | FreeD / Stype A5 / Stype HF |
| 镜头连接 | 适配的Canon、Fujinon数字连接或外置编码器 |
| 控制功能 | 自动瞄准、自动对焦;按云台及控制接口适配 |
应用场景
保留摇臂的空间运动,为虚拟场景提供机位变化。适合使用升降、横移和环绕镜头的节目制作流程。
将摇臂镜头与现场虚拟图文结合。按舞台或场馆建立参照坐标,并在正式镜头路线中检查图文位置。
围绕既定摇臂结构配置机械跟踪。布线、设备安装和场地坐标应随转播机位一起规划,现场完成全范围测试。
工程选型
提供摇臂型号、臂长组合、云台结构、摄影机安装方式和轨道布置。逐一确认需要测量的关节及行程;伸缩、底座移动或附加转轴若未进入测量模型,就不能假定其运动已包含在跟踪结果中。
将位置姿态、镜头数据输出,与自动瞄准、对焦控制分别列为需求。后者需核实云台驱动、镜头控制接口、许可及操作方式;不能因为能读取编码器,就推定能够控制现有设备。
检查传感器安装点、线缆转动余量、配重及操作者工作区,并按摇臂厂商要求确认载荷。场景坐标、机械尺寸和镜头标定需作为一套配置管理,尤其适用于租赁摇臂或经常改变臂长的现场。
先独立运动各关节,确认方向、零点与尺寸,再测试组合升降、摆臂和已配置的轨道行程。在近远参照点检查虚实对齐,重点记录行程两端及回程偏差,以定位机械与标定问题。
安装最终摄影机与镜头,在获准速度和负载下完成节目镜头。检查机位数据、变焦对焦、视频同步与线缆干涉;自动瞄准等选配控制应单独测试启停和人工接管,不代替摇臂安全操作规程。
按运输或换棚流程重新安装,核对臂长、传感器位置和镜头配置后复拍基准镜头。交付安装照片、几何参数、接线和项目坐标记录;将机械结构变化后的重新确认列入操作清单。
FAQ
传感器读取摇臂和云台运动,控制台依据机械尺寸与安装关系计算机位。正确的几何配置是空间匹配的基础。
提供摇臂、云台、镜头型号与结构照片,说明臂长、伸缩段及是否带轨道,据此确认安装组件、数据连接和控制功能。
StypeKit采用机械传感器与几何模型进行跟踪,这一路测量不依赖棚顶光学标记。现场仍需建立虚拟场景的坐标参照。
按配置选择 Ethernet UDP 或 RS-422,以及接收端支持的 FreeD、Stype A5 或 Stype HF。随后配置机位、镜头映射和视频时间关系。
更新变化的机械尺寸、安装偏移和镜头文件,以单轴动作及组合摇臂路径复核位置、姿态和视场角。
仍需检查运动空间、基座稳定、布线、机械间隙和视频同步。无需光学标记只说明一种测量路径,不能消除结构挠曲、安装误差或未测量运动带来的影响。
场景内容可能保留,但臂长、关节、安装偏移和镜头关系需按新组合确认。只有复测通过后才可复用相应标定,不应把同类摇臂视为几何尺寸完全一致。
StypeKit 为 stYpe 品牌产品,摇臂、云台和镜头的制造商及安全要求各自独立。供货配置与乐呈的机械适配、镜头标定和系统集成范围须按项目确认;自动控制功能需单独验证,不替代设备安全要求。
以上资料用于解释技术原理与实施条件;具体能力以对应供货版本、项目配置和确认的测试为准。
项目沟通
摄影机与镜头型号、镜头接口及常用焦段。
机位运动、场地布局及安装条件。
渲染平台、视频制式及同步方式。
联系乐呈
提供摇臂、云台、镜头和轨道资料,乐呈可据此梳理传感器安装与实时制作接入方式。